
Роботизована рука, натхненна сімейкою Аддамс, вражає своїми можливостями.
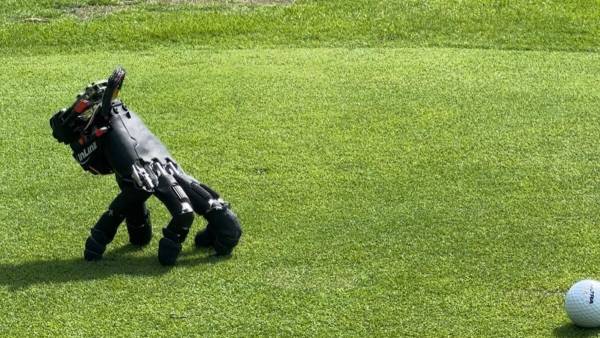
З’явився новий член родини роботів, натхненних сімейкою Аддамс, і він має дуже незвичайний спосіб пересування. Цей дивакуватий робот, що нагадує відірвану руку і ходить на власних пальцях, втілює персонажа “Річ” (Thing) у абсолютно новому форматі.
Команда дослідників з Soft Robotics Lab, ETH Zurich, створила автономну роботизовану руку, яка використовує свої пальці як ноги. Натхненні персонажем Річ із сімейки Аддамс, розробники навчили робота пересуватися різними поверхнями, натискати клавіші, штовхати дрібні предмети та підніматися після падінь, використовуючи ті ж самі пальці, на яких він ходить.
Ця розробка виглядає доволі мило.
Працьовиті руки
Робот базується на стандартній антропоморфній правій руці з п’ятьма пальцями та 20 приводами (чотири на кожен палець). Дослідники встановили на руку компактний бортовий модуль з акумулятором, сенсорами та обчислювальним обладнанням.
Відірвана роботизована рука, яка важить лише 1,8 фунта (818 грамів), може працювати автономно, без решти тіла. “Роботизована рука з власною мобільністю могла б працювати в обмежених просторах, не потребуючи руки, яка зазвичай її переносить”, – пояснюють дослідники у своїй статті, доступній на сервері попередньої публікації arXiv. “Наприклад, більший робот міг би розмістити руку на опорній поверхні біля обмеженого отвору. Потім рука могла б рухатися до елемента керування або об’єкта, взаємодіяти з ним і повернутися для вилучення”.
Дослідники тренували руку за допомогою навчання з підкріпленням у спеціалізованому симуляторі з різними паралельними середовищами. Навчання ходити та виконувати різні завдання пальцями було складним завданням: коли один палець піднімається, щоб зробити крок або натиснути клавішу, інші повинні утримувати всю руку.
На відміну від ніг стандартного робота, пальці не ідентичні, а долоня розташована під нахилом. Щоб подолати цю складність, дослідники призначили кожному кінчику пальця власну цільову позицію, навколо природної стійки руки. Залежно від завдання, робот визначав, коли і куди кожен палець робить крок.
Рука з планом
Під час серії тестів відірвана рука пересувалася 14 різними типами внутрішніх та зовнішніх поверхонь – включаючи асфальт, метал, плитку, траву, гравій та пошкоджений камінь. Вона також навчилася виконувати різні завдання, зокрема натискати команди на клавіатурі та штовхати маленький кубик до цілі.
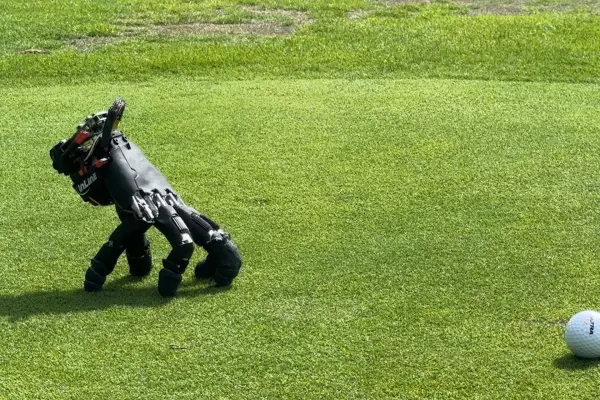
Роботизована рука навіть взяла участь у грі в Сокобан, пройшовши рівень відеогри-головоломки, натискаючи клавіші зі стрілками. Окрім здатності ходити, повзати та керувати своїм рухом на різних поверхнях, рука також може підніматися після падіння, опираючись на п’ять пальців.
Дослідники сподіваються, що їхній прототип може бути інтегрований як частина більшого робота для спеціалізованих завдань. “Ми демонструємо, що комерційна антропоморфна рука може слугувати самостійним мобільним маніпулятором”, – зазначено у статті. “Надання роботизованим рукам власної мобільності може зробити майбутніх роботів більш універсальними в просторах та інтерфейсах, створених для людей”.